01 Overview
项目概述
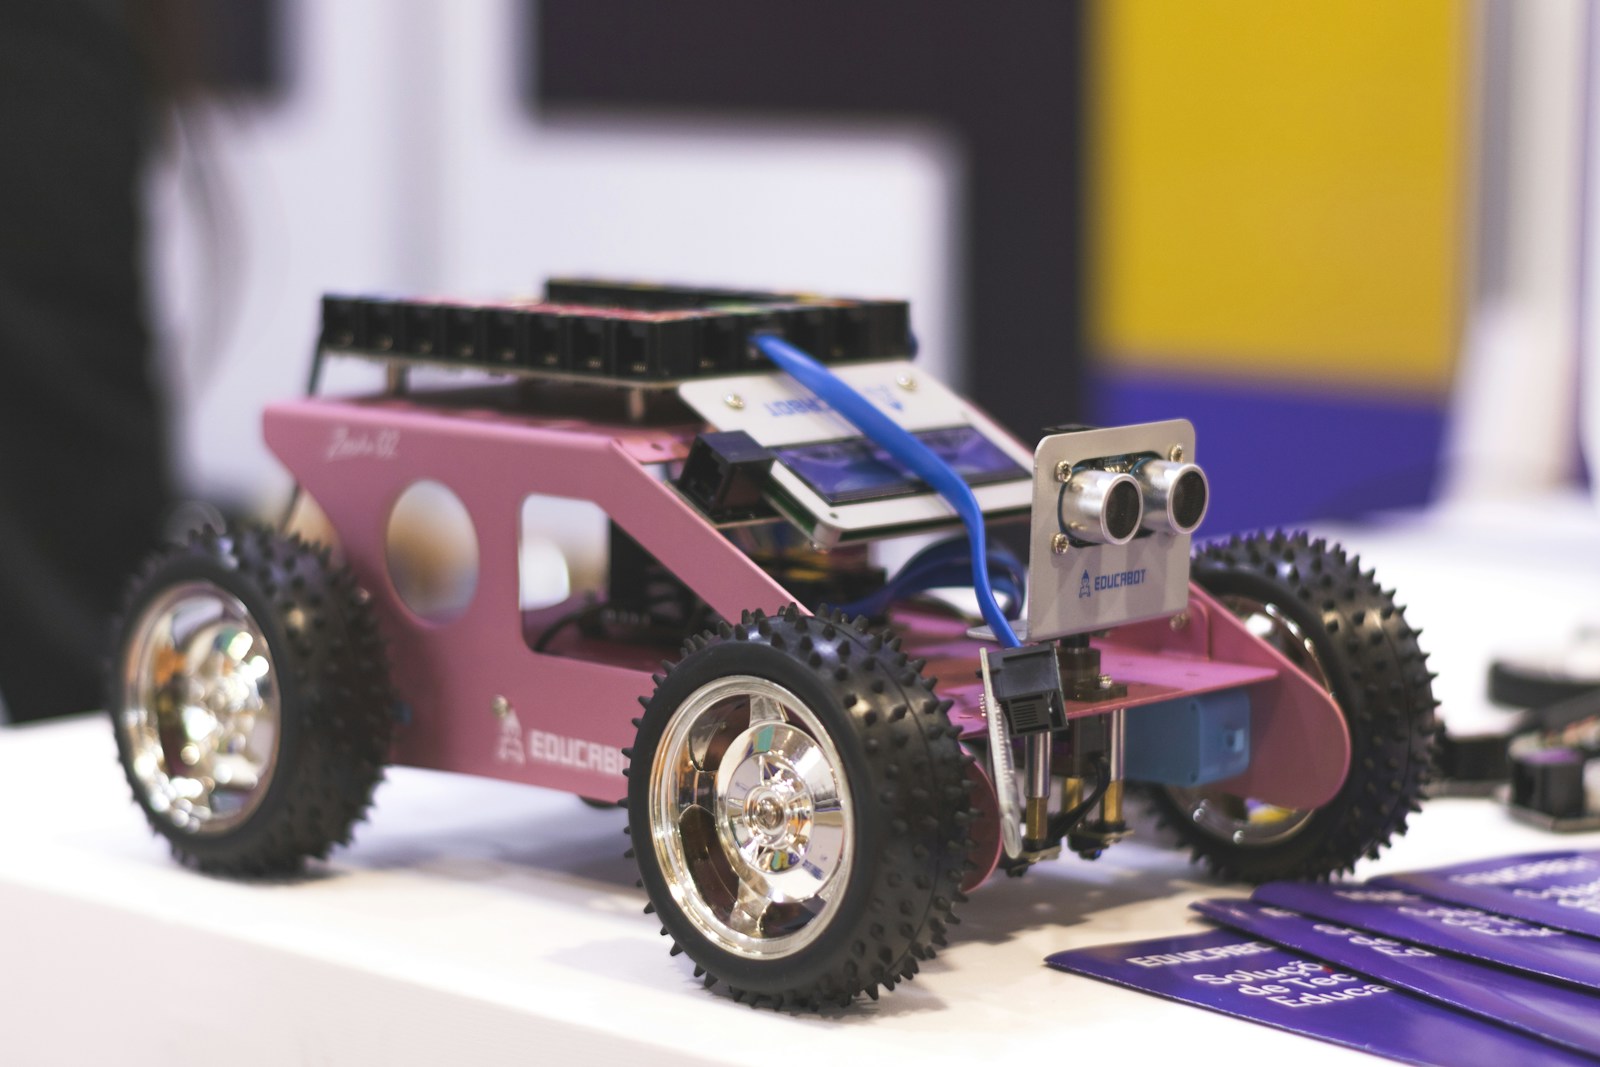
这一页面演示如何呈现一个完整机器人项目。正式发布时,可以用真实场景、任务目标和你在系统中的职责替换当前内容。
- ROS 2
- Nav2
- SLAM
- C++
- LiDAR
02 Contribution
关键贡献
- 梳理传感器、定位、规划与控制模块之间的数据链路
- 为不同环境建立可复现的测试场景与验证流程
- 记录问题定位过程,并将关键参数纳入版本管理
03 Process
实现路径
- 01
场景定义
明确机器人工作区域、障碍类型与任务边界。
- 02
系统联调
逐层验证底盘、传感器、定位和导航行为。
- 03
现场验证
用统一任务脚本记录结果并复盘异常案例。
04 Evidence
待补充的项目证据
正式发布时,用可核验的数据、图片与视频替换下面的提示,让成果比描述更有说服力。
- 替换为导航成功率或定位误差
- 加入真实轨迹图与地图对比
- 补充现场演示视频
演示视频待补充 代码仓库待补充