 01
NAVIS AMR
室内自主移动平台
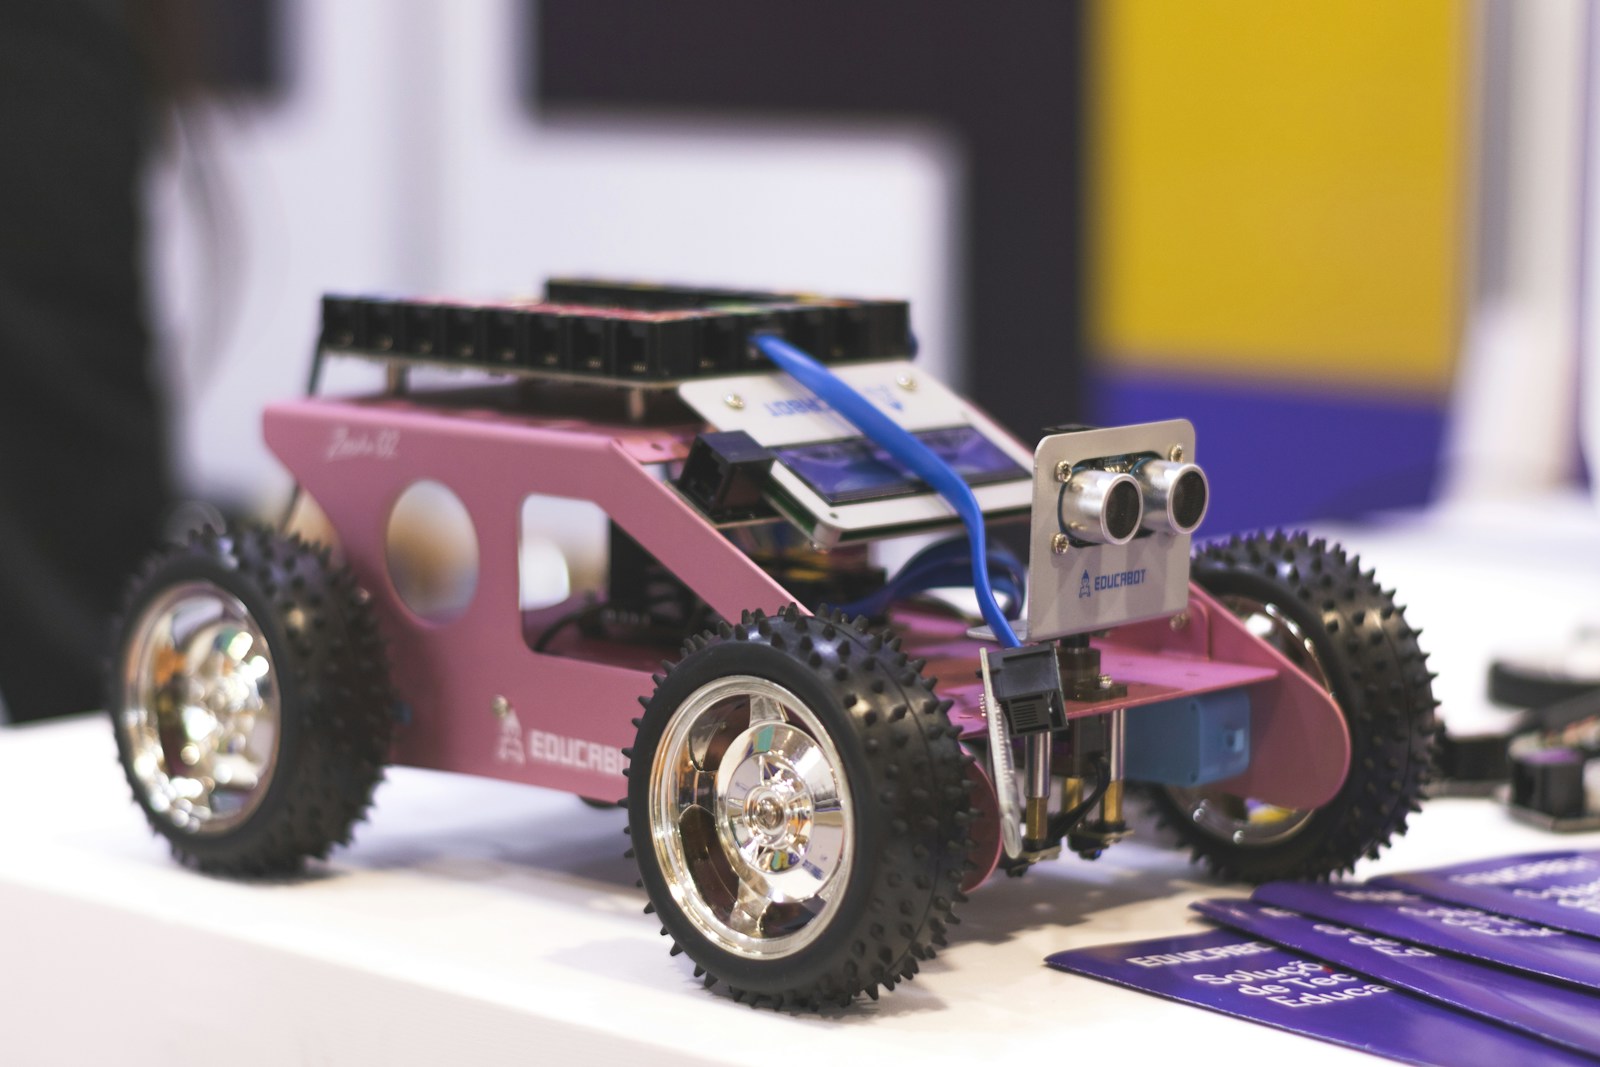
面向复杂室内环境的移动机器人原型,覆盖建图、定位、规划与底盘控制的完整链路。
01 Focus
聚焦移动机器人、机器视觉与系统集成。这里不仅展示最终结果,也保留关键决策、验证方法和迭代路径。
02 Selected work
03 Capability
01
将相机、雷达与现场数据转化为稳定、可验证的环境信息。
02
围绕任务约束设计定位、规划、控制和失败恢复策略。
03
让软硬件模块在真实资源、接口与环境限制下可靠协同。
04 Method
先明确机器人需要在什么环境中,稳定完成什么目标。
用最短链路验证核心假设,尽早暴露接口与数据问题。
建立可重复的测试场景,让每次改动都有数据依据。
保留失败案例,持续收紧系统在真实环境中的边界。